Puck Radar
Beschreibung
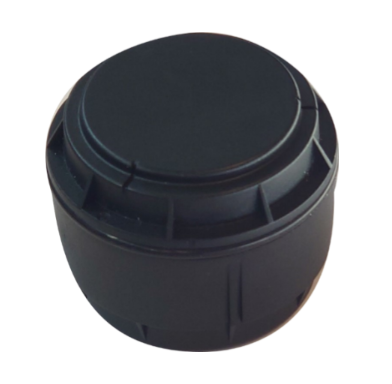
Puck Radar ist ein außergewöhnlich vielseitiger, extrem stromsparender Radarsensor für LoRaWAN. Er eignet sich für eine Vielzahl von Anwendungen, darunter Anwesenheitserkennung, Distanzmessung zu Objekten und Füllstandsmessung in Behältern sowie die Erfassung der Schneehöhe.
Er erfasst die Intensität des von verschiedenen Distanzen reflektierten Radarsignals, verarbeitet die Daten und meldet die Ergebnisse anhand festgelegter Parameter. Puck Radar verfügt über mehrere Methoden für gängige Szenarien, die sich an ein breites Spektrum von Anwendungen anpassen lassen, etwa Parkplatzüberwachung, Abfallmanagement, Füllstände in Silos & Sickergruben, Distanzmessung, Sitzplatzbelegung oder Schneehöhenmessung.
Der Puck Radar-Sensor kann mit zwei verschiedenen Gehäusen bestellt werden, je nach Anwendungsbedarf. Puck Radar Standardlinse: Das Radar erkennt Objekte/Füllstände innerhalb eines Winkels von ca. +/- 60°. Puck Radar Schmallinse: Das Radar erkennt Objekte/Füllstände innerhalb eines Winkels von ca. +/- 30°.
Vorteile & Anwendungsfälle
Das kompakte zylindrische Format, die Wetterbeständigkeit (IP67), die lange Batterielebensdauer, die LoRaWAN-Funkreichweite, eine Radarreichweite von bis zu 6,8 m und mm-genaue Messung eröffnen ein breites Anwendungsspektrum für Puck Radar, darunter:
- Parkplatzbelegung: Vorzugsweise 10-300 cm über dem Boden installiert, entweder vor oder über einem Parkplatz.
- Distanz-/Füllstandsmessung: Überwachung von Behältern, Silos, Brunnen, Abfalleimern, Sickergruben, Klärgruben, Wasserständen und mehr.
- Schneehöhenmessung: Liefert präzise, zuverlässige Messwerte unter verschiedenen Umgebungsbedingungen.
- Sitzplatzbelegungserkennung: Ermittelt effizient den Belegungsstatus von Sitzplätzen oder Schreibtischen.
Mehrere vordefinierte Methoden für den Radarbetrieb und die Auswertung der Ergebnisse sind standardmäßig in Puck Radar enthalten. Jede Methode kann für spezifische Anwendungsfälle konfiguriert werden.
Beschreibung der Radarmethoden
Der Puck Radar bietet eine Reihe vordefinierter und anpassbarer Radartechniken für verschiedene Anwendungen:
Erkennung des nächstgelegenen Objekts
Diese Methode ermittelt das nächstgelegene Objekt, dessen reflektiertes Signal eine voreingestellte Amplitudenschwelle innerhalb eines definierten Messbereichs überschreitet.
Erkennung des am weitesten entfernten Objekts
Sie identifiziert das am weitesten entfernte Objekt, das eine bestimmte Reflexionsamplitudenschwelle überschreitet, ebenfalls innerhalb eines vorgegebenen Messbereichs.
Erkennung der stärksten Reflexion
Diese Technik erkennt das Objekt, das das stärkste Reflexionsecho innerhalb der festgelegten Messdistanz erzeugt.
Diese Techniken sind vielseitig einsetzbar und unterstützen die unterschiedlichen Anwendungsfälle der unten beschriebenen Methoden.
Parküberwachung
Verwendete Technik: Erkennung der stärksten Reflexion
Funktionsweise: Erkennt Objekte innerhalb einer festgelegten Distanz und zeigt den Belegungsstatus (belegt/frei) zusammen mit Distanz und Echoamplitude des erkannten Objekts an. Diese Technik ist besonders für die Parküberwachung nützlich, eignet sich aber auch für die Füllstanderkennung in Szenarien, in denen das stärkste Echo wahrscheinlich den Füllstand in einem Behälter oder Tank anzeigt.
Batterielebensdauer: Ausgelegt auf bis zu 10 Jahre Batterielebensdauer bei einem Scanintervall von 30 Sekunden für Parkanwendungen, erweiterbar auf über 10 Jahre bei Anwendungsfällen mit längeren Scanintervallen.
Brunnenpegelmessung
Verwendete Technik: Erkennung des am weitesten entfernten Objekts
Funktionsweise: Misst präzise die Distanz zum Wasserstand in einem Brunnen sowie die Amplitude des Radarechos, ideal für Anwendungsfälle, bei denen das am weitesten entfernte Echo oberhalb der Amplitudenschwelle den zu messenden Füllstand darstellt.
Batterielebensdauer: Ausgelegt auf bis zu 10 Jahre Batterielebensdauer bei einem 10-Minuten-Scanzyklus.
Füllstand von Abfallbehältern
Verwendete Technik: Erkennung des nächstgelegenen Objekts
Funktionsweise: Bietet einstellbare Empfindlichkeit, um leichtes Material in Sensornähe entweder zu erkennen oder zu ignorieren, und liefert sowohl Distanz- als auch Echoamplitudendaten.
Batterielebensdauer: Ausgelegt auf bis zu 10 Jahre bei einem Scanintervall von 10 Minuten.
Sitzplatzbelegungserkennung
Verwendete Technik: Erkennung des nächstgelegenen Objekts
Funktionsweise: Misst und meldet effizient den Belegungsstatus.
Batterielebensdauer: Erreicht bis zu 7 Jahre Batterielebensdauer bei einem 30-Sekunden-Scanintervall.
Diese Methoden geben einen umfassenden Überblick über die Fähigkeiten des Puck Radar und zeigen seine Anpassungsfähigkeit an verschiedenste Anwendungsfälle bei gleichzeitig hoher Betriebseffizienz und langer Batterielebensdauer.
Rauschunterdrückung und anpassbare Einstellungen
Um die Leistung weiter zu verbessern und Puck Radar an unterschiedliche Messumgebungen anzupassen, können Rauschen und unerwünschte Signale von bewegten Objekten durch Mittelwertbildung reduziert werden. Dies stabilisiert die Messergebnisse und verbessert die Zuverlässigkeit erkannter Signale. Anwender können außerdem Messbereich, Empfindlichkeit und Schwellenwerte anpassen, um das Ansprechverhalten des Radars je nach Bedarf und Umgebungsbedingungen fein abzustimmen. Diese einstellbaren Optionen ermöglichen eine maßgeschneiderte Konfiguration, die sowohl Genauigkeit als auch Effizienz für jeden individuellen Anwendungsfall optimiert.
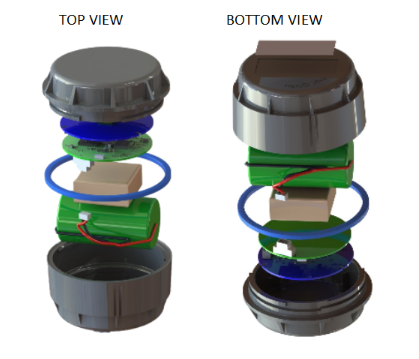
Abbildung 1: Explosionsdarstellung des Puck Radar mit Standardlinse
Das Gehäuse des Puck Radar besteht aus zwei Kunststoffkomponenten, ergänzt durch einen Gummi-O-Ring für eine bessere Abdichtung. Das Gerät verfügt über eine vom Benutzer austauschbare Batterie; Ersatzbatterien sind separat erhältlich.
Puck Radar ist in zwei Varianten erhältlich. Puck Radar Standardlinse mit einer Radarbreite von ca. +/- 60°, geeignet für Anwendungen mit größerem Abdeckungsbereich. Puck Radar Schmallinse mit einer Radarbreite von ca. +/- 30°, geeignet für Anwendungen, bei denen ein fokussierterer Radarstrahl besser geeignet ist.
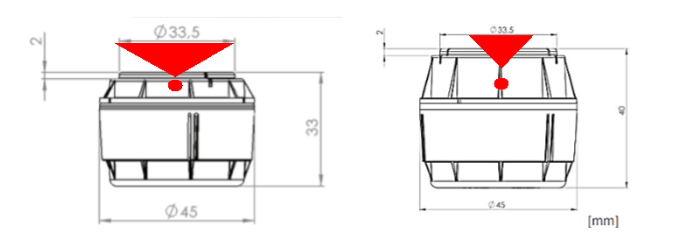
Abbildung 2: Puck Radar-Gehäuse mit Standard- (links) und Schmallinse (rechts). Der eigentliche Radarsensor ist mit einem roten Punkt markiert, ein rotes Dreieck kennzeichnet die Breite des Radarstrahls.
Software
Puck Radar von Sensative verfügt über eine ausgeklügelte Softwarearchitektur mit einer in die Firmware integrierten Virtual Sensing Machine (VSM). Diese VSM führt spezialisierte Sensoranwendungen aus, die auf die Erfassungsfähigkeiten des Geräts und die jeweiligen Anwendungsfälle zugeschnitten sind.
Für speziellere Anforderungen bietet Sensative über seine erfahrenen Engineering-Services maßgeschneiderte Anwendungs- und Radarmethodenentwicklung an. Diese Anpassung ermöglicht es, Puck Radar präzise auf individuelle Bedürfnisse abzustimmen und seine Leistung in einer Vielzahl spezialisierter Einsatzbereiche deutlich zu verbessern.
Erste Schritte
Ersteinrichtung & Aktivierung (OTAA)
Schritte vor der Aktivierung:
- Stellen Sie vor der Aktivierung sicher, dass das Gerät auf dem vorgesehenen LoRaWAN-Server registriert ist.
- Verwenden Sie für die Registrierung die Dev EUI und den Netzwerkschlüssel aus Ihren digitalen Lieferinformationen.
Aktivierung:
- Halten Sie nach der Registrierung kurz ein beliebiges NFC-Lesegerät an das Gerät, um die Aktivierung zu starten. Die meisten Mobiltelefone eignen sich als NFC-Lesegeräte.
- Der Aktivierungsvorgang kann bis zu zwei Minuten dauern. Ein erfolgreicher Netzwerkbeitritt wird auf dem LoRaWAN Network Server angezeigt.
- Das Gerät versucht kontinuierlich, den Aktivierungsvorgang abzuschließen, bis es erfolgreich mit dem registrierten LoRaWAN-Netzwerk verbunden ist. Der Netzwerkbeitritt kann bis zu 24 Stunden dauern, sobald das LoRaWAN-Netzwerk verfügbar ist.
Installation
Die Effektivität des Puck Radar-Sensors wird durch Schmutz, Wasser oder physische Hindernisse in seinem Erfassungsbereich beeinträchtigt. Wählen Sie einen Montageort, der solche Störungen minimiert. Da es sich um ein Funkgerät handelt, sollte Puck Radar nicht von Metall umschlossen oder abgeschirmt werden, da dies die Funkreichweite beeinträchtigt.
Klebepad
Das mitgelieferte Klebepad eignet sich zur Befestigung des Geräts auf glatten, trockenen Oberflächen wie Metall oder Kunststoff. Vermeiden Sie die Anbringung auf öligen oder kalten Oberflächen (unter 5 °C). Reinigen Sie die Oberflächen für optimale Haftung vor dem Aufkleben mit einer Mischung aus Isopropylalkohol (IPA) und Wasser (etwa 50 % bis 70 % IPA).
Montageplatten
Für mehr Installationsflexibilität ist das Gerät mit einer optionalen Montageplatte kompatibel, die sowohl Schrauben- als auch Kabelbinderbefestigung ermöglicht. Dieses Zubehör erlaubt eine flexible Positionierung, sodass die Platte mit dem mitgelieferten gelben Klebepad sicher an der Rück- oder Vorderseite des Geräts befestigt werden kann. Der Puck muss dabei korrekt in der Mitte der Platte positioniert werden, damit die Funktion optimal gewährleistet ist. Das Design dieses Montagesystems sorgt für eine sichere und praktische Installation an verschiedenen Orten und in verschiedenen Ausrichtungen und passt sich nahtlos an die individuellen Anforderungen Ihrer Anwendung an.
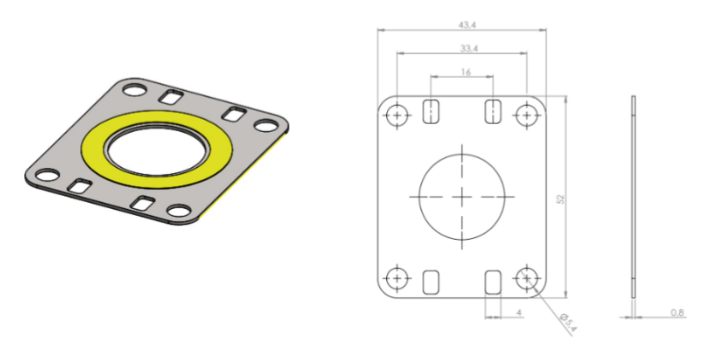
Abbildung 3: Puck-Montageplatte mit angebrachtem Klebepad.
Unterputzmontage
Puck Radar kann auch diskret in Wände oder Decken integriert werden, indem er bündig eingebaut wird. Dafür ist ein Loch mit 45 mm Durchmesser für den Sensor erforderlich, was eine unauffällige und optisch ansprechende Installation ermöglicht. Beachten Sie, dass der Batteriewechsel bei bündig montierten Geräten erschwert sein kann.
Schritt-für-Schritt-Anleitung zur Unterputzmontage:
- Standortwahl: Bestimmen Sie einen freien Bereich, der Ihren Überwachungszielen entspricht. Der Sensor sollte so ausgerichtet werden, dass der Radarstrahl korrekt auf das Ziel gerichtet ist.
- Loch bohren: Bohren Sie an der gewählten Stelle ein Loch mit 45 mm Durchmesser. Achten Sie darauf, dass das Loch sauber und frei von Rückständen ist.
- Sensor einsetzen: Tragen Sie am Boden des gebohrten Lochs eine dicke Schicht Dichtmittel auf. Setzen Sie den Sensor mit der Rückseite (Etikettseite) nach unten in das Loch und achten Sie darauf, dass er korrekt positioniert bleibt, während das Dichtmittel aushärtet. Vermeiden Sie Klebstoff oder Dichtmittel auf dem Sensordeckel, um spätere Batteriewechsel zu erleichtern. Beachten Sie, dass Klebstoff oder Dichtmittel auf der Oberseite des Radardeckels die Sensorleistung beeinträchtigen kann.
- Abdeckplatte anbringen: Aus optischen Gründen kann eine Kunststoffabdeckplatte installiert werden, um den Sensor zu verdecken. Die Abdeckplatte sollte kein Glas, Metall oder Kohlenstoff enthalten, da dies die Radarleistung und -reichweite erheblich verringern würde. Es kann sinnvoll sein, die Radarleistung zu überprüfen, bevor eine Abdeckplatte dauerhaft installiert wird. Die Montageplatte aus Abbildung 3 kann ebenfalls verwendet werden.
Betrieb
Mit zunehmender Betriebsdauer des Puck Radar-Geräts ergeben sich möglicherweise Möglichkeiten, die Berichtsgenauigkeit oder die Batterieeffizienz zu verbessern. Das Gerät kann so konfiguriert werden, dass es optimal zu Ihrem spezifischen Anwendungsfall passt und gleichzeitig eine lange Batterielebensdauer gewährleistet.
Wichtige Konfigurationsoptionen sind:
- Radarmethode: Wählen Sie zwischen Well, Bin, Parking oder Seating, jeweils auf bestimmte Szenarien zugeschnitten. Detaillierte Beschreibungen dieser Methoden finden Sie unten.
- Radar-Messzyklus: Eine Anpassung der Zykluslänge kann die Batterielebensdauer verlängern. Längere Zyklen führen zu selteneren Messungen, verbessern aber die Batterielebensdauer.
- Radarreichweite: Konfigurieren Sie Startpunkt und Länge des Radarbereichs. Diese Anpassung kann die Messgenauigkeit verbessern und Batterieleistung sparen.
- Anzahl der Radarimpulse pro Messung: Diese Einstellung ist entscheidend für die Erkennung stationärer Objekte in anspruchsvollen Umgebungen, etwa in fließendem Wasser. Eine Erhöhung der Impulsanzahl kann die Batterielebensdauer verringern.
- Radarempfindlichkeit oder Schwellenwert: Passen Sie Empfindlichkeit und/oder Schwellenwert des Radars an, um zwischen Erkennungsgenauigkeit und möglichen Fehlauslösungen abzuwägen.
- Sensor-Berichtstyp: Wählen Sie zwischen periodischer Berichterstattung oder Berichterstattung basierend auf Wert- oder Zustandsänderungen. Diese Auswahl hängt davon ab, ob Echtzeitdaten oder Batterieschonung im Vordergrund stehen.
- Konfiguration weiterer integrierter Sensoren: Passen Sie die Einstellungen an Ihre spezifischen Anforderungen an.
Batteriewechsel
Um an die Batterie zu gelangen, drehen Sie den Deckel gegen den Uhrzeigersinn; zum Schließen und Sichern nach der Wartung drehen Sie ihn im Uhrzeigersinn um etwa eine Vierteldrehung. Es ist wichtig, sowohl das Gummipolster als auch den O-Ring korrekt auszutauschen und einzusetzen, um die optimale Funktion und Wasserdichtigkeit des Geräts zu gewährleisten.
Verwenden Sie an beiden Enden des Puck Radar ein Sternwerkzeug, um das erforderliche Drehmoment zum vollständigen Anziehen des Deckels aufzubringen und so die Wasserdichtigkeit zu erhalten.
Für die umfassende Wartung sind Batteriewechsel-Kits erhältlich. Diese Kits enthalten Ersatzbatterien, Sternwerkzeuge, neue O-Ringe und Gummipolster für einen vollständigen und ordnungsgemäßen Wartungsprozess.
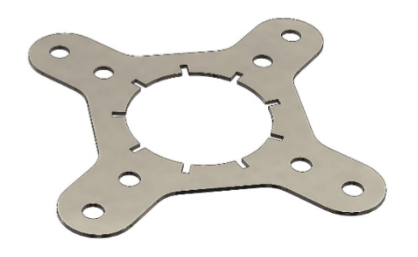
Abbildung 4: Sternwerkzeug
Versuchen Sie niemals, das Puck Radar-Gehäuse mit anderen Werkzeugen zu öffnen oder zu schließen, da dies das Gehäuse beschädigen oder ein korrektes Schließen des Geräts verhindern kann.
Sonstiges
Beim Einsatz des Puck Radar in verschiedenen Anwendungsfällen und Umgebungen sollten mehrere Faktoren für eine optimale Leistung berücksichtigt werden:
- Radarstrahl: Der Radarsensor erkennt Objekte innerhalb eines Strahlkegels von ±60° bei einer Reichweite von bis zu 6,8 Metern. In vielen Anwendungen kann die Verwendung einer Schmallinse zur Reduzierung des Radarkegels auf ±30° von Vorteil sein, um Fehlechos zu minimieren.
- Physische Umgebung: Der Montageort des Sensors sollte sorgfältig geprüft werden. Prüfen Sie, ob Anpassungen der physischen Umgebung dazu beitragen können, unerwünschte Radarechos von umgebenden Objekten zu reduzieren.
- Radarreflexion: Verschiedene Materialien reflektieren Radarwellen unterschiedlich. Dichte Materialien wie Metall, Glas und Wasser sind starke Reflektoren. Materialien wie Papier, Kunststoff, Stoff und menschliches Gewebe bieten dagegen schwächere Reflexionen, sind aber dennoch für den Radarsensor erkennbar. Größe und Form des reflektierenden Objekts beeinflussen ebenfalls die Amplitude des reflektierten Signals. Größere, flache und orthogonale Oberflächen reflektieren mehr Radarwellen als kleinere, unebene oder geneigte Oberflächen.
- Signalmittelung: Die Mittelung des Radarsignals kann helfen, Rauschen in den Messungen zu reduzieren oder den Einfluss bewegter Objekte zu verringern. Eine Erhöhung der Anzahl der Abtastwerte in jedem Radarburst kann die Empfindlichkeit verbessern, insbesondere wenn das Zielobjekt während der Messung stationär bleibt. Ist das Zielobjekt jedoch in Bewegung (z. B. fließendes Wasser, menschliches Gewebe oder ein flatterndes Objekt), kann eine Verringerung der Anzahl der Mittelungswerte effektiver sein.
Jeder dieser Aspekte spielt eine entscheidende Rolle für den erfolgreichen Einsatz und Betrieb des Puck Radar und gewährleistet präzise Messungen und zuverlässige Leistung in unterschiedlichsten Umgebungen.
Weitere Informationen
- Standarddokumentation der Puck Radar-Anwendung inkl. Konfigurationsoptionen
- Link zum Acconeer Radarsensor XM122
- Link zum Acconeer-Gehäuse CA-122
- Handbuch für das Radarmodul im Puck Radar 2.8.0 Rev 1.0.1 (PDF)
- PUCK Settings Specification 1.5.2 (PDF) (für vor 2025 produzierte Geräte)
- VSM Config Tool
- Support
- Support-Ressourcencenter
- Android-App (demnächst verfügbar)
Technische Informationen
| Spezifikation | Beschreibung |
|---|---|
| Merkmale | 60-GHz-pulskohärenter Radarsensor. Cloud-gestützte Geopositionierung Temperatursensor (typische Genauigkeit: +/- 2 °C bei 0-30 °C) LPWAN-Konnektivität: LoRaWAN Nahfeldkommunikation: NFC |
| Radar-Spezifikationen | Acconeer XM122 Radarmodul 60,5 GHz EIRP: max. +10 dBm 0,3 - 6,8 m Reichweite mit cm-Genauigkeit |
| LoRaWAN-Spezifikationen | Regionen: * EU (863-870 MHz) * US915 (902-928 MHz) * AS923-1 (920-923 MHz) * AS923-2 (923-925 MHz) * KR (923-925 MHz) * AU (915-928 MHz) * IN (865-867 MHz) Bis zu +14 dBm Sendeleistung Bis zu 10 km Reichweite LoRaWAN v1.0.4 OTAA (Over The Air Activation & Configuration) A-OTA (Upgrade Application Over The Air) Mehrere LoRaWAN-Netzwerkschlüssel für sensorinitiiertes Roaming |
| 2,4-GHz-Protokollspezifikationen | 2,4 GHz (2,4 -2,483 GHz) Datenrate: 2 Mbit/s Max. Sendeleistung: 5,5 dBm Empfindlichkeit: -101 dBm (Langstrecke) |
| Geopositionierungsspezifikationen | Das Gerät unterstützt folgende Geopositionierungsdienste: - 2,4-GHz-WLAN (b/g/n) MAC-Adress-Scanning - LoRa TDoA (Time Difference on Arrival) Für die Geopositionierung ist ein Geo-Solving-Clouddienst erforderlich. |
| Abmessungen | Puck Radar Standard Puck Radar Schmal Durchmesser: 45 mm 45 mm Höhe: 30 mm 45 mm Gewicht inkl. Batterie: 38 g 43 g Radarstrahl (ca.): +/- 60° +/- 30° Radar-Referenzpunkt (RRP): 1,1 cm 2,6 cm Die Distanz wird ab dem Radar-RRP gemessen, der sich 1,1/2,6 cm unterhalb der Vorderseite des Puck befindet. |
| Betriebsbedingungen | -30 bis + 80° C Wettergeschützt: IP67 Gummiringdichtung Leiterplatten durch Conformal Coating feuchtigkeitsgeschützt |
| Lagerbedingungen | +10 bis + 30° C |
| Stromversorgung | Austauschbare 2,1-Ah-Li-SOCl2-Batterie. 3,6 V |
| Batterielebensdauer | 5-10 Jahre Batterielebensdauer bei Standardeinstellungen und stündlichem LoRaWAN (SF 9 oder besser). |
| NFC | 13,56 MHz Reichweite: 2 cm. Positionieren Sie Ihr NFC-fähiges Telefon so an der Vorderseite des Puck Radar, dass die NFC-Antenne des Telefons mittig über dem Puck Radar-Sensor liegt. Optionale Android-App für lokale Konfiguration und Datenüberwachung (passwortgeschützt). |
| Sonstiges | * Das Gerät verfügt über eine Überwachung des Batteriespannungspegels. Ein Spannungswert unter 2,8 V (bei einer Temperatur über +10 °C) zeigt an, dass die Batterie ausgetauscht werden sollte. * Datenspeicher zur Offline-Speicherung zeitgestempelter Daten. |
Sicherheit & Konformität
Puck Radar verfügt über eine austauschbare Primärbatterie vom Typ Li-SOCl2 (Lithium-Thionylchlorid). Diese Batterie muss verantwortungsvoll und gemäß den Batterie-Recyclingrichtlinien entsorgt werden.
Beim Umgang mit Li-SOCl2-Batterien ist aufgrund ihrer Empfindlichkeit besondere Vorsicht geboten. Vermeiden Sie Kurzschlüsse, Durchstechen oder das Einwirken hoher Temperaturen. Es ist besonders wichtig, Temperaturen über +80 °C zu vermeiden, um sowohl Ihre Sicherheit als auch die optimale Lebensdauer der Batterie zu schützen. Trennen Sie außerdem nicht den Batteriestecker und durchtrennen Sie nicht das Batteriekabel, um die Unversehrtheit und Funktionsfähigkeit der Batterie zu erhalten.
Note: This equipment has been tested and found to comply with the limits for a Class B digital device, pursuant to part 15 of the FCC Rules. These limits are designed to provide reasonable protection against harmful interference in a residential installation. This equipment generates, uses and can radiate radio frequency energy and, if not installed and used in accordance with the instructions, may cause harmful interference to radio communications. However, there is no guarantee that interference will not occur in a particular installation. If this equipment does cause harmful interference to radio or television reception, which can be determined by turning the equipment off and on, the user is encouraged to try to correct the interference by one or more of the following measures:
- Reorient or relocate the receiving antenna.
- Increase the separation between the equipment and receiver.
- Connect the equipment into an outlet on a circuit different from that to which the receiver is connected.
- Consult the dealer or an experienced radio/TV technician for help
FCC NOTICE (for USA):
This device complies with Part 15 of the FCC Rules. Operation is subject to the following two conditions: (1) this device may not cause harmful interference, and (2) this device must accept any interference received, including interference that may cause undesired operation. Federal Communication Commission (FCC) Radiation Exposure Statement: This equipment complies with FCC radiation exposure limits set forth for an uncontrolled environment. In order to avoid the possibility of exceeding the FCC radio frequency exposure limits, human proximity to the antenna shall not be less than 20cm (8 inches) during normal operation. The antenna(s) used for this transmitter must not be co-located or operating in conjunction with any other antenna or transmitter. No changes shall be made to the equipment without the Company’s permission as this may void the user’s authority to operate the equipment.
INDUSTRY CANADA STATEMENTS:
This device complies with Industry Canada licence exempt RSS standard(s). Operation is subject to the following two conditions: (1) this device may not cause interference, and (2) this device must accept any interference, including interference that may cause undesired operation of the device. This equipment complies with the safety requirements for RF exposure in accordance with RSS-102 §2.5.2. This equipment must be installed and operated in accordance with the provided instructions and a minimum 20 cm spacing must be provided between the antenna and any person’s body during wireless modes of operation.
INDUSTRY CANADA STATEMENTS:
Cet appareil est conforme avec Industrie Canada exempt de licence Rss standard(s). Son fonctionnement est soumis aux deux conditions suivantes : (1) cet appareil ne peut causer d’interférences, et (2) cet appareil doit accepter toute interférence, y compris des interférences qui peuvent provoquer un fonctionnement indésirable du périphérique. Ce dispositife est conforme à la norme de sécurité en matière d’exposition RF conformé-ment à la RSS-102 §2.5.2. Ce dispositif doit être installé et utilisé conformément aux instructions fournies et à 20 cm espacement minimal doit être prévu entre l’antenne et le corps de toute personne pendant les modes sans fil de fonctionnement.
INDUSTRY CANADA NOTICE
“This device complies with ISED’s licence-exempt RSSs. Operation is subject to the following two conditions: (1) This device may not cause interference; and (2) This device must accept any interference, including interference that may cause undesired operation of the device”